-
Thông tin E-mail
1115468868@qq.com
-
Điện thoại
13622644996
-
Địa chỉ
Tòa nhà B1, số 6, đường ven biển, cộng đồng Surtou, thị trấn Trường An
Về chúng tôi
Guangdong Laibotong Testing Equipment Co., Ltd
Máy kiểm tra tác động cơ học Kiểm soát nguyên tắc cốt lõi của năng lượng tác động và gia tốc
Ngày:2025-12-15Đọc:0
Máy kiểm tra tác động cơ họcThông qua các phương pháp đa dạng như thả tự do, tác động của con lắc, mô phỏng chính xác môi trường tác động mà sản phẩm có thể gặp phải trong quá trình vận chuyển và sử dụng, lợi thế công nghệ cốt lõi của nó là điều chỉnh chính xác năng lượng tác động và gia tốc. Khả năng điều khiển này bắt nguồn từ logic thiết kế "năng lượng có thể tính toán, quá trình có thể kiểm soát", thông qua tối ưu hóa các thông số cấu trúc cơ học và can thiệp chính xác vào trạng thái chuyển động, để đạt được sự phù hợp của các thông số trong các kịch bản thử nghiệm khác nhau, cung cấp cơ sở khoa học để đánh giá độ tin cậy của sản phẩm.
Kiểm soát năng lượng và gia tốc của máy kiểm tra tác động thả tự do, cốt lõi phụ thuộc vào thiết lập tham số kép "chiều cao và chất lượng". Theo công thức năng lượng E=mgh (E là năng lượng tác động, m là tổng khối lượng của mẫu và dụng cụ, g là gia tốc trọng lực, h là chiều cao rơi), thiết bị có thể điều chỉnh năng lượng tác động bằng hai cách cốt lõi: đầu tiên, kiểm soát chính xác chiều cao rơi, ổn định mẫu lên chiều cao thiết lập (từ vài chục mm đến vài mét) thông qua cơ chế nâng servo, kiểm soát lỗi chiều cao trong vòng ± 1mm, đảm bảo kiểm soát chính xác năng lượng tiềm năng hấp dẫn; Thứ hai, phù hợp với chất lượng khác nhau của vật cố định dụng cụ và đạt được sự mở rộng của phạm vi năng lượng bằng cách tăng hoặc giảm chất lượng dụng cụ để điều chỉnh tổng khối lượng tác động khi chất lượng mẫu được cố định. Và kiểm soát gia tốc được thực hiện bằng cách thả vật liệu và cấu trúc đệm của mặt bàn - mặt bàn cứng nhắc có thể tạo ra tác động mạnh tức thời, gia tốc có thể lên đến hàng ngàn mét/s², phù hợp với thử nghiệm thành phần chính xác; Việc lắp thêm đệm có độ cứng khác nhau có thể làm giảm gia tốc đỉnh tác động, mô phỏng cảnh bảo vệ đệm trong quá trình vận chuyển, đáp ứng nhu cầu kiểm tra bộ phận đóng gói.
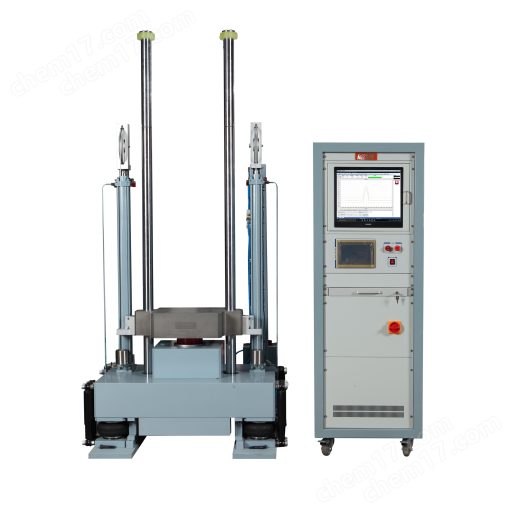
Logic điều khiển của máy thí nghiệm xung kích lắc búa được xây dựng xung quanh "chiều dài lắc, chất lượng lắc búa và góc xung kích". Năng lượng tác động của nó có nguồn gốc từ năng lượng tiềm năng hấp dẫn khi con lắc được nâng lên một góc cụ thể, có thể thấy bằng công thức E=mgL (1-cosθ) (L là chiều dài con lắc, θ là con lắc góc), điều chỉnh chiều dài con lắc, khối lượng con lắc hoặc con lắc góc có thể thay đổi năng lượng tác động: thiết bị thường được trang bị một số bộ con lắc có khối lượng khác nhau (từ vài trăm gram đến hàng chục nghìn gram), phối hợp với cơ chế con lắc có thể điều chỉnh để đạt được phạm vi rộng bao phủ năng lượng; Góc xoay được điều khiển chính xác thông qua hệ thống định vị servo, lỗi góc ≤0,5 °, đảm bảo tính nhất quán của đầu ra năng lượng. Kiểm soát gia tốc liên quan đến tốc độ tác động và thời gian tiếp xúc, bằng cách tối ưu hóa hình dạng của đầu tác động con lắc (như hình cầu, nêm), có thể thay đổi diện tích tiếp xúc tác động và thời gian, do đó điều chỉnh đỉnh gia tốc tác động; Đồng thời, cảm biến gia tốc tích hợp trong thiết bị có thể thu thập đường cong gia tốc trong quá trình tác động trong thời gian thực, thông qua hệ thống điều khiển vòng kín tự động điều chỉnh góc lắc và thông số con lắc để đảm bảo độ chính xác của dữ liệu thử nghiệm.
Bất kể loại phương thức tác động nào, điều khiển cốt lõi đều không thể tách rời hiệp đồng "Tối ưu hóa kết cấu cơ khí+Điều tiết phản hồi cảm biến". Thiết bị đảm bảo thực hiện chính xác các thông số chuyển động thông qua các bộ phận cơ khí có độ chính xác cao (chẳng hạn như động cơ servo, vít bi), đồng thời với sự trợ giúp của cảm biến gia tốc, cảm biến dịch chuyển để thu thập dữ liệu quá trình tác động trong thời gian thực, truyền đến hệ thống điều khiển trung tâm để phân tích. Khi các thông số thực tế và giá trị cài đặt bị sai lệch, hệ thống có thể tự động điều chỉnh chiều cao nâng, con lắc hoặc chất lượng con lắc để tạo thành điều khiển vòng kín, đảm bảo mọi thử nghiệm tác động có thể phù hợp chính xác với yêu cầu năng lượng và gia tốc đặt trước, cung cấp hỗ trợ kỹ thuật ổn định và đáng tin cậy cho thử nghiệm độ tin cậy sản phẩm trong các ngành công nghiệp khác nhau.
Bài viết cuối cùng:Nguyên tắc làm việc và bảo trì Giới thiệu về Máy kiểm tra độ cao rơi Zero
Bài viết tiếp theo:Giới thiệu chi tiết về Bevel Impact Tester như sau: