-
Thông tin E-mail
market@ensoultech.com
-
Điện thoại
15611538392
-
Địa chỉ
Khu kinh tế cảng hàng không thành phố Thiên Tân, tòa nhà số 13 khu công nghiệp Hối Doanh, giao lộ Trung Hoàn Tây và Tây Ngũ Đạo
Về chúng tôi
Tianjin Runze Instrument Co., Ltd
Giám sát nước có mùi đen: Ứng dụng mới và giá trị sinh thái của mũi điện tử AIRSENSE
Ngày:2025-10-13Đọc:0
Nước có mùi đen là một con sông đô thị bị ô nhiễm, thường có màu đen và có mùi hôi thối, ảnh hưởng tiêu cực đến cuộc sống của người dân, chức năng hệ sinh thái và nền kinh tế địa phương, từ năm 1962 dần trở thành một vấn đề môi trường phổ biến, đặc biệt là ở các khu vực kém phát triển. Giám sát nước có mùi đen truyền thống chia làm hai loại: giám sát tại chỗ cần trực tiếp thêm thuốc thử hóa học hoặc sinh học vào nước, tốn thời gian và dễ dàng giới thiệu các chất gây ô nhiễm mới; Giám sát dị vị cần xử lý mẫu nước bằng thuốc thử ở nơi khác, không thể lấy được thông số chất lượng nước ngay tại chỗ. Đồng thời, các phương pháp hóa học truyền thống để phát hiện pH, nhu cầu oxy hóa học (COD), tổng nitơ (TN), tổng phốt pho (TP) và các chỉ số quan trọng khác (ví dụ: đo COD bằng phương pháp kali dicromat, khử kali persulfate kiềm - đo quang phổ cực tím TN, v.v.), cần thuốc thử hóa học và thiết bị chuyên nghiệp, tốn thời gian và chi phí cao, vì vậy cần phải thay thế công nghệ giám sát khẩn cấp.
Mục đích nghiên cứu
Sử dụng phương pháp truyền thống để xác định các thông số chất lượng nước như pH, COD, TN, TP của các vùng nước có mùi đen làm chuẩn so sánh.
Phân tích các đặc tính đáp ứng của cảm biến mũi điện tử AIRSENSE trong phát hiện khí trên không ở vùng nước có mùi đen.
Kiểm tra khả năng nhận dạng của mũi điện tử AIRSENSE đối với các mẫu nước có mùi đen và hiệu quả dự đoán đối với các thông số chất lượng nước.
01
Thiết kế thử nghiệm
01
Dụng cụ và thuốc thử chính
Thiết bị thí nghiệm: Mũi điện tử AIRSENSE của Đức.

Địa điểm lấy mẫu: Chọn một con sông có tổng diện tích 2,8 km² và tổng chiều dài 8,3 km² làm đối tượng nghiên cứu.
Phương pháp lấy mẫu: 6 điểm lấy mẫu (1-6 nhóm) cách 1km dọc theo sông, lấy mẫu nước bằng chai nhựa 1,5L để đảm bảo đáp ứng nhu cầu phát hiện mũi điện tử và phân tích thông thường; Sau khi mẫu nước được đưa trở lại phòng thí nghiệm, nhiệt độ được kiểm soát ở 20 ± 0,5 ° C.
02
Quy trình phát hiện
Lấy mẫu nước 10mL đặt trong cốc 500mL và để 30 phút sau khi niêm phong bằng màng bám để tạo ra khí trên không; Mở lỗ trên màng bám trước khi phát hiện cho dòng khí ổn định, đường khí và buồng cảm biến được làm sạch bằng không khí sạch trong vòng 60 giây sau khi phát hiện; Tốc độ dòng khí trên không được đặt thành 200mL/phút, tín hiệu được thu thập 1 lần mỗi giây, thời gian phát hiện 75 giây để đảm bảo tín hiệu ổn định; 27 mẫu được chuẩn bị tại mỗi điểm lấy mẫu và tín hiệu mũi điện tử được biểu thị bằng G/G₀ (G là điện trở của cảm biến trong khí trên cùng của mẫu và G₀ là điện trở trong không khí sạch).
02
Phương pháp và công cụ phân tích dữ liệu
Phân tích phân biệt tuyến tính (LDA): Xây dựng phương trình tuyến tính thông qua phân biệt tuyến tính Fisher, phân tích phương sai (ANOVA) và phân tích hồi quy, phân loại 6 bộ mẫu nước, bình thường hóa dữ liệu trung bình bằng 0, lọc các biến bằng phương pháp Wilkes'lambda (bao gồm F=0,05, loại bỏ F=0,10) và sử dụng xác minh chéo để tránh tối ưu hóa dữ liệu quá mức.
Hồi quy bình phương nhỏ nhất một phần (PLSR): Xây dựng mô hình hồi quy của tín hiệu mũi điện tử (ma trận X) và các thông số chất lượng nước (ma trận Y) cho các vấn đề với tín hiệu cảm biến, 162 mẫu được chia thành 120 mẫu đào tạo và 42 mẫu thử nghiệm, đánh giá độ chính xác của mô hình bằng hệ số quyết định (R²) và lỗi gốc bình phương (RMSE).
Phân tích phương sai - Hồi quy bình phương nhỏ nhất một phần (ANOVA-PLSR): Phân tích tổng phương sai dữ liệu để trích xuất các hiệu ứng khác nhau, phân tích mối tương quan của tín hiệu mũi điện tử với các thông số chất lượng nước, phân tích hệ số hồi quy bằng phương pháp Jack-knifing của biểu đồ ổn định và xác minh chéo để đánh giá ý nghĩa của mối quan hệ biến (p<0,05).
Phần mềm công cụ: Phân tích LDA với SPSS 16.0, MATLAB 2012a xử lý PLSR, Unscrambler 10.3 hoàn thành ANOVA-PLSR, đồng thời thu được các hồ sơ dữ liệu như trung bình, độ lệch chuẩn, mối tương quan thông qua phân tích thống kê mô tả.
03
Kết quả&Thảo luận
Đặc điểm của các thông số chất lượng nước đo bằng phương pháp truyền thống
Phạm vi tham số: pH 7,2-7,5 cho 6 điểm lấy mẫu mà không có sự khác biệt đáng kể; COD là 50-115mg/L, khác biệt đáng kể giữa các điểm và phản ánh mức độ ô nhiễm khác nhau (sông không có nước thải công nghiệp, ô nhiễm chủ yếu là do hoạt động của người dân); TN là 20-30 mg/L, có sự khác biệt giữa các vị trí; TP là 1,34-2,13 mg/L, không có sự khác biệt điểm đáng kể.
Mối tương quan: Phân tích ma trận tương quan Pearson cho thấy mối tương quan giữa pH, COD, TN, TP là cực kỳ thấp, không có quy luật phân phối rõ ràng dữ liệu mẫu nước dọc theo đoạn lấy mẫu của sông Moon, cho thấy mức độ ô nhiễm trong khu vực không có quy luật cụ thể và cần nhiều điểm để theo dõi năng động chất lượng nước có mùi đen.
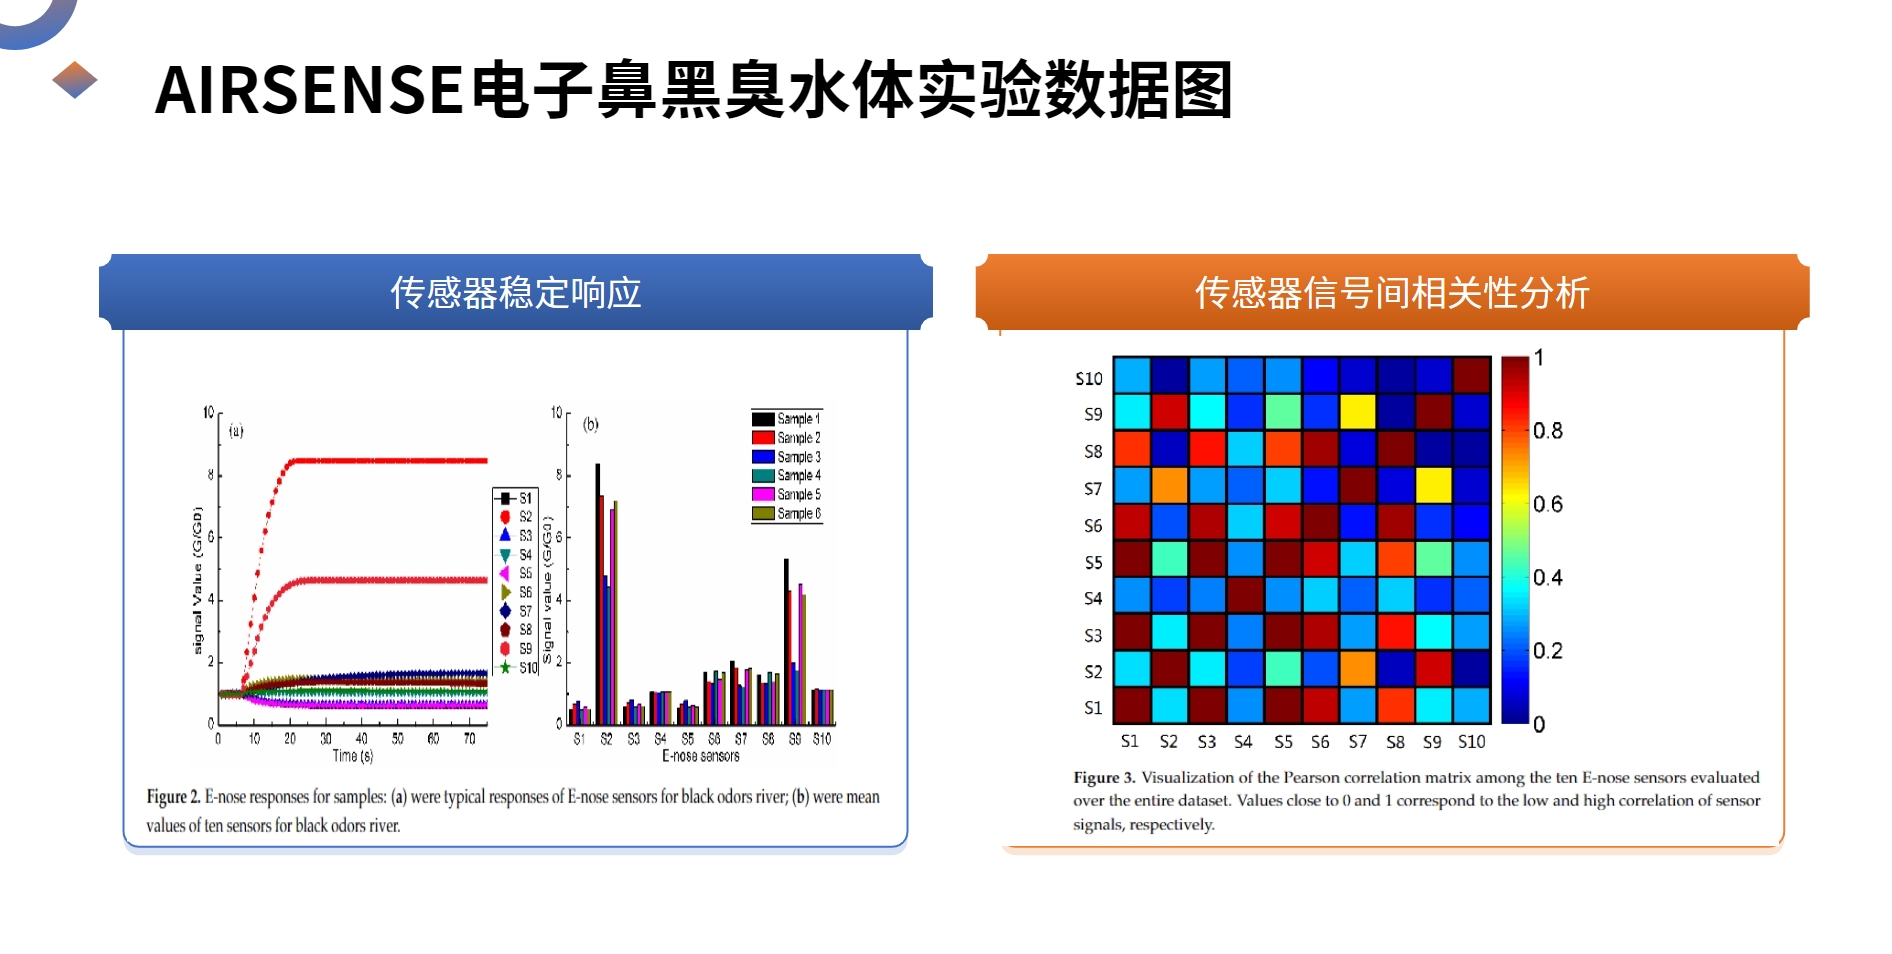
Tính năng đáp ứng cảm biến mũi điện tử AIRSENSE
Thời gian ổn định tín hiệu: 10 cảm biến đạt được cân bằng động sau khi phát hiện 20s, chỉ ra rằng mũi điện tử có thể hoàn thành phát hiện mẫu nước có mùi đen trong vòng 30s, để đảm bảo tín hiệu ổn định, cuối cùng chọn tín hiệu 70s để phân tích.
Độ nhạy cảm biến: Cảm biến S2, S9 nhạy cảm nhất với khí trên không của vùng nước có mùi đen, S1, S3, S5, S6, S7 có độ nhạy nhất định, S4, S10 hầu như không phản ứng trong toàn bộ quá trình phát hiện.
Tín hiệu đa cộng tuyến: Phân tích ma trận tương quan Pearson cho thấy tín hiệu cảm biến có nhiều cộng tuyến cao hơn (S4 và S10 có mối tương quan thấp với các cảm biến khác), điều này can thiệp vào phân tích hồi quy và do đó PLSR được sử dụng để giảm nhiều tác động cộng tuyến.

Nhận dạng mẫu nước bằng mũi điện tử và hiệu quả dự đoán thông số
Nhận dạng định tính (LDA): Nhập 10 tín hiệu cảm biến từ 70 vào mô hình LDA, giữ lại 10 biến sau khi lọc theo phương pháp Wilks'lambda, tạo ra 5 hàm phân biệt. Hai hàm phân biệt đầu tiên giải thích 62,9% và 27,2% tổng phương sai, thứ ba giải thích 6,4%, 6 nhóm mẫu nước được phân bố rõ ràng và không chồng chéo trong không gian phân biệt, tỷ lệ phân loại chính xác của mẫu nhóm ban đầu và mẫu xác minh chéo đạt 100%, chứng minh rằng mũi điện tử có thể xác định chính xác các mẫu nước có mùi đen ở các điểm khác nhau.
Dự đoán tham số (PLSR): Mô hình PLSR có hiệu quả dự đoán tuyệt vời cho pH, COD, TN, TP, R² của bộ đào tạo và bộ thử nghiệm lớn hơn 0,90, cụ thểDữ liệu cụ thể được hiển thị trong bảng dưới đây, và giá trị thực tế và giá trị dự đoán được phân bố chặt chẽ, cho thấy mũi điện tử có thể dự đoán hiệu quả các thông số chất lượng nước quan trọng của nước có mùi đen bằng cách phát hiện khí trên không.
Mối tương quan giữa tín hiệu và thông số (ANOVA-PLSR)Mô hình ANOVA-PLSR, với hai thành phần chính, giải thích phương sai 98% của ma trận X (tín hiệu mũi điện tử) và 94% của ma trận Y (thông số chất lượng nước). Cảm biến S2, S9 và COD có mối tương quan tích cực đáng kể, các cảm biến khác và các thông số chất lượng nước cũng có mức độ tương quan khác nhau, vì cảm biến mũi điện tử có độ nhạy chéo với các chất trong khí trên không, có thể nắm bắt các tín hiệu liên quan đến các thông số chất lượng nước.
04
Kết luận&Outlook
pH, COD, TN, TP của các vùng nước có mùi đen của sông không có mối tương quan đáng kể bằng cách phát hiện truyền thống, dữ liệu phân đoạn lấy mẫu là không thường xuyên và cần giám sát động.
Tín hiệu cảm biến mũi điện tử tồn tại đa tuyến tính, nhưng ANOVA-PLSR xác nhận rằng nó có thể nắm bắt thông tin liên quan đến các thông số chất lượng nước thông qua độ nhạy chéo.
LDA kết hợp với mũi điện tử có thể xác định chính xác 100% các mẫu nước có mùi đen ở các vị trí khác nhau, kết hợp với PLSR có thể dự đoán pH, COD, TN, TP (R²>0,90) một cách hiệu quả, chi phí thấp, dễ vận hành công nghệ giám sát nước có mùi đen.