-
Thông tin E-mail
info@auniontech.com
-
Điện thoại
15601689581
-
Địa chỉ
Tầng 3, Tòa nhà số 6, Đường Hongmei, Quận Xuhui, Thượng Hải
Về chúng tôi
Shanghai Haoliang Optoelectronic Equipment Co., Ltd
B5-05=giá trị thông số Kd, (cài 2)
Ngày:2025-12-02Đọc:0
B5-05=giá trị thông số Kd, (cài 2)
Ánh sáng cấu trúc
Ánh sáng cấu trúc (Structured Light), sử dụng laser diode (LD) hoặc bộ xử lý nguồn sáng kỹ thuật số (DLP) để chiếu các mẫu có cấu trúc đặc biệt được thiết kế trước (ví dụ như đốm rời rạc, ánh sáng sọc, ánh sáng cấu trúc mã hóa, v.v.) lên vật thể, sử dụng một máy ảnh khác để quan sát sự biến dạng của các mẫu được phản xạ trở lại qua các vị trí có độ cao khác nhau của vật thể, nếu bề mặt vật thể là một mặt phẳng, thì mẫu ánh sáng cấu trúc quan sát tương tự như chiếu, không có biến dạng, chỉ thay đổi quy mô nhất định tùy thuộc vào khoảng cách gần và xa. Tuy nhiên, nếu bề mặt của vật được đo là không bằng phẳng, có sự khác biệt cao thấp, mô hình ánh sáng cấu trúc quan sát được sẽ thay đổi theo chiều cao của vật được đo và có mức độ biến dạng khác nhau, dựa trên những biến dạng này có thể tính toán vị trí và độ sâu của vật được đo.
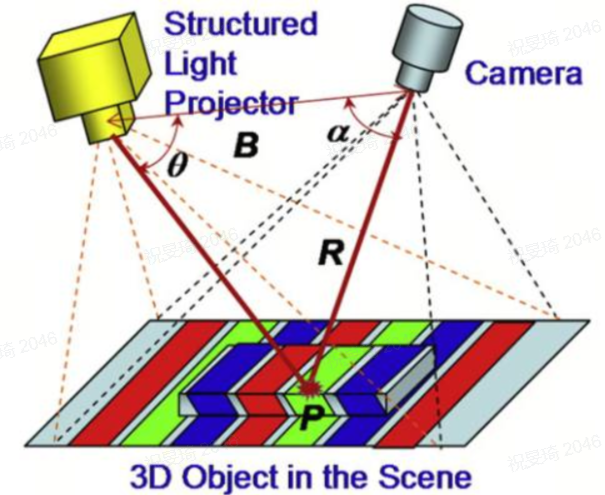
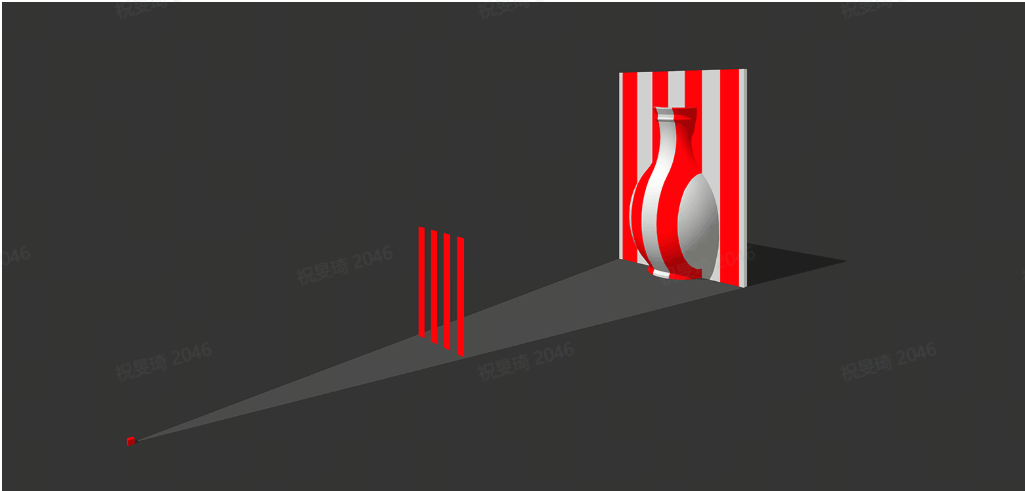
Cấu trúc hình ảnh quang học thường được chia thành ba bước (ví dụ như công nghệ chiếu sọc):
第1Bước, sọc tạo ra:Thông qua lập trình máy tính để tạo ra các sọc hình sin, chiếu các sọc hình sin này qua thiết bị chiếu tới vật được đo, sử dụng máy ảnh CCD để chụp mức độ uốn cong của các sọc được điều chế bởi vật thể, giải điều chỉnh các sọc cong này để đạt được pha, sau đó chuyển pha thành chiều cao toàn trường. Đây là phương pháp dịch pha bốn bước được sử dụng, vì vậy ở đây tạo ra các sọc với sự khác biệt pha bốn pi/2. Sau đó chiếu bốn sọc này lên vật được đo (mặt nạ), thu thập như hình bên trái (đương nhiên cũng là bốn), đồng thời phải thu thập bốn sọc của mặt tham chiếu (không được điều chỉnh, cũng là bốn).
Bước 2: Giai đoạn phục hồi:Giai đoạn được điều chế được tính toán từ bốn biểu đồ sọc được thu thập, và biểu đồ pha thu được ở đây là biểu đồ pha cắt ngắn, vì thuật toán dịch chuyển bốn bước cho kết quả được tính bằng hàm cắt, do đó bị giới hạn giữa [-pi, pi], có nghĩa là bất cứ khi nào giá trị của nó vượt quá phạm vi, nó sẽ bắt đầu lại.
Bước 3: Tái cấu trúc 3D:Hai sự suy giảm trên nhận được sự khác biệt pha, sự khác biệt pha này mô tả thông tin về chiều cao bề mặt tham chiếu tương đối của vật được đo, sau đó thay thế bằng công thức chuyển đổi pha và chiều cao (trong đó các thông số tương ứng được đánh dấu), nhận được hình ảnh của cấu trúc 3D, cấu trúc lại 3D cụ thể rất phụ thuộc vào sự hỗ trợ của thuật toán, và các thuật toán cần thiết cho quá trình cấu trúc trọng lượng cơ thể cũng rất phức tạp.
Công nghệ hình ảnh ba chiều kết cấu ánh sáng hiện nay là phương thức chủ yếu của nhận thức thị giác ba chiều của robot, hệ thống hình ảnh quang kết cấu bao gồm một số máy chiếu và máy ảnh, các hình thức cấu trúc thường được sử dụng là: máy chiếu đơn - máy ảnh đơn, máy chiếu đơn - máy ảnh kép, máy chiếu đơn - nhiều máy ảnh, máy chiếu đơn - máy chiếu kép và máy chiếu đơn - nhiều máy chiếu.
Ánh sáng kết cấu và tầm nhìn lập thể hai mắt đều dựa trên nguyên lý tam giác, yêu cầu giữa máy ảnh và máy chiếu hoặc giữa hai máy ảnh trong tầm nhìn hai mắt phải cách nhau một khoảng cách nhất định, và sự tồn tại của một góc nhất định a (thường>15 °) để đạt được phép đo, cả hai đều có thể tích lớn, nếu bề mặt của vật được đo là dốc hoặc có các bước dễ bị che khuất.
Hệ thống hướng dẫn trực quan 3D của robot, được phát triển dựa trên công nghệ nhận dạng vật thể và ánh sáng cấu trúc ba chiều, cho phép định vị và lấy hoàn toàn tự do các bộ phận được xếp chồng lên nhau trong phạm vi đo độ sâu lớn hơn. So với các phương pháp định vị trực quan 2D truyền thống chỉ có thể nhận dạng các linh kiện có độ sâu cố định và chỉ có được một phần tự do của linh kiện, có tính linh hoạt ứng dụng cao hơn và phạm vi phát hiện lớn hơn. Nó có thể cung cấp các giải pháp tự động hóa hiệu quả cho các vấn đề công nghiệp như nạp và xả máy, phân loại các bộ phận và xếp chồng lên nhau.
Có một số điểm tương đồng giữa công nghệ quang cấu trúc và tam giác laser, nhưng thông tin thu được từ các hệ thống phức tạp hơn cũng phong phú hơn và có thể tạo ra các đám mây điểm chi tiết hơn. Máy ảnh ánh sáng kết cấu thích hợp với cảnh vật được đo tĩnh hơn, máy ảnh tam giác laser thích hợp với trạng thái vận động của vật được đo hơn, đặc biệt là băng chuyền hoặc đường truyền. Trong cảnh ánh sáng môi trường phức tạp hoặc ánh sáng mặt trời trực tiếp, máy ảnh tam giác laser công suất cao có ưu thế hơn, máy laser thông qua chiếu một bước sóng rất hẹp, cảm biến hình ảnh có thể lọc ra nhiễu ánh sáng môi trường thông qua bộ lọc băng hẹp. Máy ảnh quang cấu trúc chủ yếu sử dụng nguồn sáng LED, không có rủi ro an toàn. Máy ảnh tam giác laser thì sử dụng laser, có nguy cơ an toàn tiềm tàng đối với mắt. Đối với các cảnh ứng dụng submicron, máy ảnh ánh sáng cấu trúc có lợi thế hơn và máy ảnh tam giác laser không đạt được độ chính xác submicron do sự hiện diện của các đốm laser. Máy ảnh quang cấu trúc là một trường nhìn đầy đủ có thể hoàn thành hình ảnh ba chiều cùng một lúc, chứ không phải máy ảnh tam giác laser chỉ có thể lấy được thông tin chiều sâu của mặt cắt vật thể được đo cùng một lúc. Trong ứng dụng thực tế, máy ảnh quang cấu trúc chiếu ánh sáng màu trắng hoặc xanh dương được hiệu chỉnh chính xác với cấu trúc đặc biệt lên vật được đo, với các cấu trúc thông thường có các đường, sọc hoặc lưới song song. Khi ánh sáng cấu trúc chiếu lên bề mặt vật được đo, cấu trúc của ánh sáng thay đổi theo độ cao và độ cong của bề mặt vật được đo. Lấy ánh sáng có cấu trúc sọc làm ví dụ, các sọc trở nên dày hơn hoặc mỏng hơn trên bề mặt của vật được đo, có nghĩa là các điểm lấy mẫu ở những nơi này tương ứng gần hoặc xa hơn so với máy ảnh và các thuật toán nhận dạng mẫu được thiết kế đặc biệt và tái tạo ba chiều hoàn thành hình ảnh ba chiều dựa trên thông tin. Một số máy chiếu có cấu trúc máy ảnh ánh sáng có chức năng của máy ảnh RGB để lấy thông tin về kết cấu và màu sắc của vật thể được đo.
Máy ảnh quang cấu trúc ZIVID của đại lý thông minh Hạo Ngải áp dụng thiết kế máy chiếu đơn, máy ảnh đơn, tương tự như thị giác lập thể hai mắt chủ động, nhưng thiếu một máy ảnh. Các điểm đặc trưng dễ nhận biết được thêm vào đối tượng khảo sát mục tiêu bằng cách chủ động chiếu các dạng nguồn sáng có cấu trúc. Bởi vì cấu trúc được biết trước và không ngẫu nhiên, khối lượng hoạt động của trích xuất tính năng thấp hơn, trong khi cũng tránh được các vấn đề tính toán tương quan. Máy ảnh quang cấu trúc của máy chiếu đơn, máy ảnh đơn, giống như máy ảnh thị giác lập thể hai mắt chủ động, cũng phải đối mặt với vấn đề trung bình khối, độ phân giải và độ chính xác. Máy ảnh quang cấu trúc ZIVID để khắc phục những vấn đề này bằng cách giới thiệu ánh sáng cấu trúc có cả mã hóa miền thời gian và miền không gian. Tuy nhiên, máy ảnh quang cấu trúc, giống như máy ảnh tam giác laser, vẫn có thể gây mất dữ liệu và phát hiện lỗi đối với các vật thể có bề mặt gương, màu tối hoặc tỷ lệ hấp thụ lớn. Dưới đây là điểm tương phản đám mây thu được từ máy ảnh quang cấu trúc ZIVID và máy ảnh tầm nhìn lập thể hai mắt:
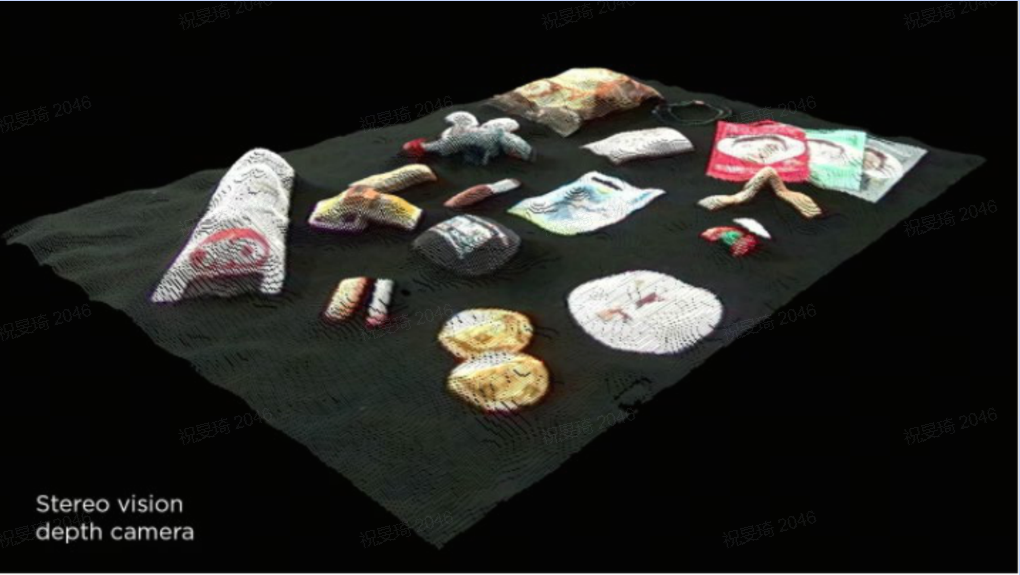
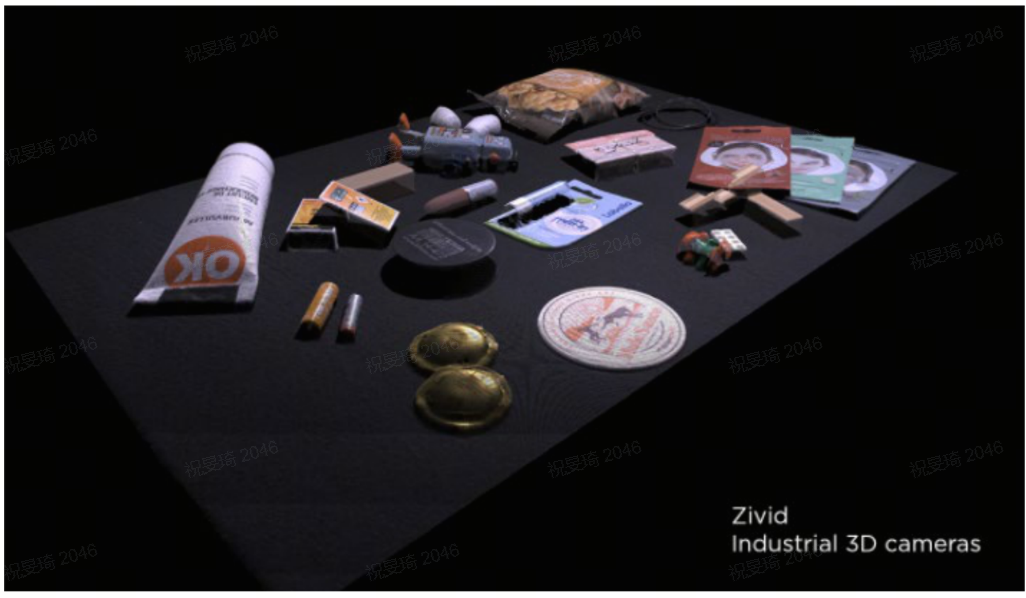
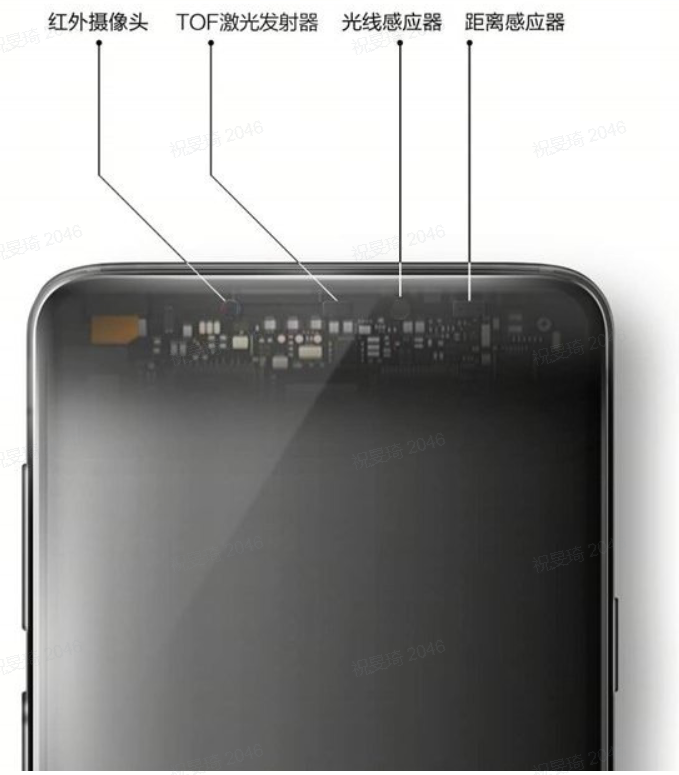
Xiaomi trên Xiaomi Mi 8 Transparent Explorer EditiontócCông nghệ ánh sáng kết cấu 3D của phe Android, sau đó Oppo cũng sử dụng ánh sáng kết cấu 3D trong Find X, VivotócCông nghệ siêu cảm ứng ToF 3D, 300.000 điểm đo hồng ngoại. Lượng thông tin độ sâu hiệu quả của ToF gấp 10 lần ánh sáng kết cấu, ngoài lượng thông tin cao hơn, khoảng cách làm việc của ToF cũng cao hơn so với ánh sáng kết cấu, khoảng cách sử dụng có thể đạt tới 3 mét, gấp 3 lần so với ánh sáng kết cấu.
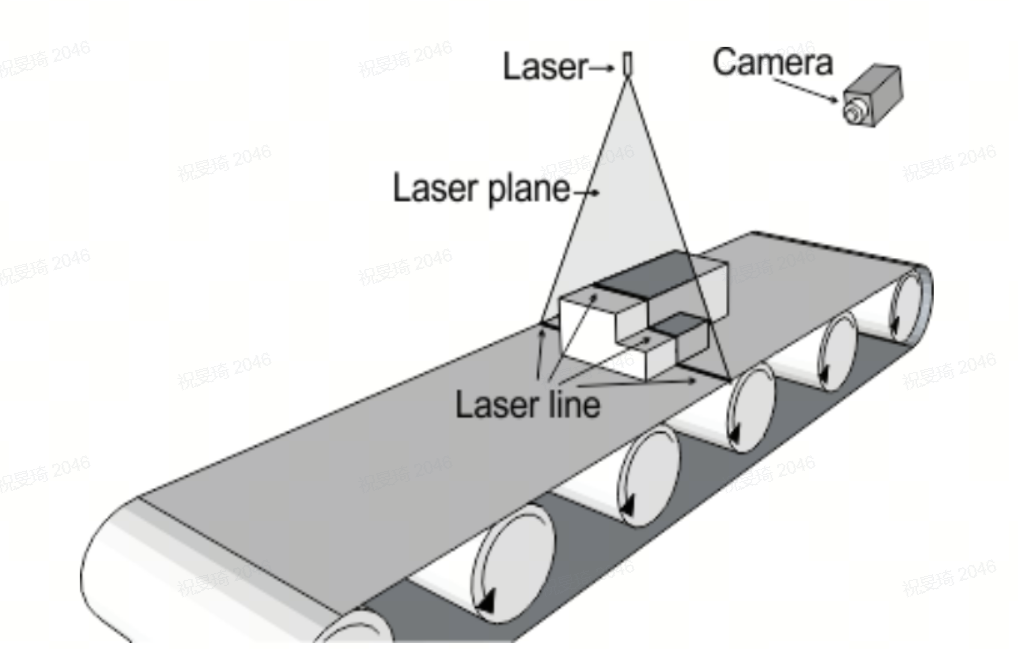
Tam giác laser
Phương pháp đo tam giác laser (Laser Triangulation) là đưa ống kính máy ảnh và laser thành một góc nhất định, nguồn ánh sáng laser chiếu lên bề mặt của vật được đo, tạo ra đường viền của bề mặt vật thể, để có được hình ảnh ba chiều của vật được đo, vật thể và máy ảnh phải phát sinh chuyển động tương đối để tạo ra nhiều đường viền bề mặt vật thể, cuối cùng máy ảnh sẽ tạo thành một bộ hình ảnh ba chiều. Phương pháp này đo độ lệch hình học của một đường có giá trị liên quan đến chiều cao của vật thể. Nó là một công nghệ hình ảnh một chiều dựa trên quét đối tượng. Tùy thuộc vào khoảng cách giữa máy phát laser và vật được đo, các điểm laser sẽ xuất hiện ở các vị trí khác nhau trong trường nhìn của máy ảnh. Đường ánh sáng hình tam giác được hình thành từ các điểm laser, máy ảnh và máy phát laser, do đó kỹ thuật này thường được gọi là tam giác. Kỹ thuật này nhạy cảm với các bề mặt có cấu trúc hoặc phức tạp, và khi vật thể được đo quá cao, một số đường laser không thể phản xạ lại máy ảnh vì bị che khuất.
Theo quan hệ góc của chùm tia tới và pháp tuyến bề mặt của vật thể được đo, phương pháp tam giác laser có thể chia thành hai loại là loại lánh nghiêng và loại trực tiếp. Loại trực tiếp là góc kẹp giữa chùm tia tới và chuẩn tuyến bề mặt của vật thể được đo là 0. Kiểu xiên là góc giữa a>0 của chùm tia tới và tiêu chuẩn bề mặt của vật thể được đo. Các cách bố trí trực tiếp và xiên phổ biến cụ thể như sau:
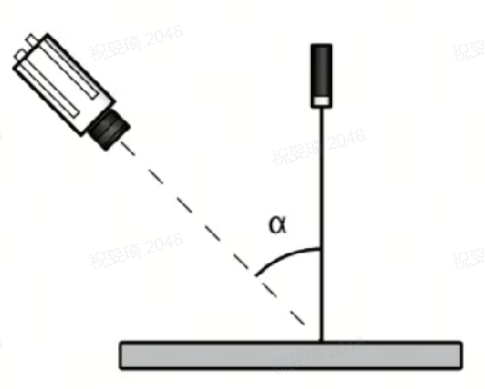
Loại bắn trực tiếp

Kiểu Slash
Sau đây xin giới thiệu nguyên lý của phương pháp đo tam giác laser với ví dụ về phương pháp bắn trực tiếp.

Các đường chấm màu đỏ, xanh lá cây và xanh dương trong hình trên cho thấy ánh sáng phản xạ ở các khoảng cách khác nhau sẽ được chiếu đến các vị trí khác nhau trên bề mặt hình ảnh của máy ảnh, tính toán khoảng cách của cảm biến đến bề mặt của vật được đo dựa trên các vị trí đó. Sự thay đổi khoảng cách thẳng đứng d sẽ dẫn đến sự thay đổi vị trí hình ảnh d'của máy ảnh. Có thể thấy rằng phạm vi đo lường và độ chính xác của kỹ thuật này hạn chế lẫn nhau. Độ chính xác cao hơn có nghĩa là những thay đổi về khoảng cách dọc được phản ánh ít thay đổi về độ dịch chuyển trên bề mặt hình ảnh của máy ảnh. Cứ như vậy, phạm vi biến hóa của vị trí mục tiêu tất nhiên là có hạn. Khi độ sâu của mục tiêu tăng lên, nó sẽ sớm vượt quá kích thước vật lý của cảm biến hình ảnh máy ảnh. Trong thiết kế cụ thể của hệ thống quang học, cần phải cân nhắc phạm vi đo và độ chính xác đo theo nhu cầu đo để đạt đượcTốtHiệu ứng.
Máy ảnh dựa trên phương pháp tam giác laser chủ yếu bao gồm diode laser (LD), ống kính hội tụ, ống kính nhận, cảm biến hình ảnh và bộ xử lý tín hiệu. Con đường ánh sáng cụ thể như sau:

x đại diện cho sự dịch chuyển của bề mặt được đo so với mặt phẳng tham chiếu ban đầu
x'đại diện cho sự dịch chuyển của vật được đo trên cảm biến hình ảnh
a có nghĩa là góc kẹp của chùm tia laser và trục quang của ống kính nhận
β cho biết góc kẹp của trục quang của ống kính tiếp nhận với bề mặt cảm biến hình ảnh
L cho biết khoảng cách từ bề mặt của vật được đo đến ống kính nhận
L'cho biết khoảng cách mà ống kính nhận được hình ảnh từ cảm biến hình ảnh
Sử dụng nguyên lý tam giác tương tự, ta có thể:

| Loại bắn trực tiếp | Kiểu Slash | |
| Ưu điểm |
|
|
| Nhược điểm |
|
|
Phương pháp tam giác laser có độ phân giải và độ chính xác đo rất cao, độ phân giải của nó có thể được mở rộng đến mức milimet và micron, nhưng trong các ứng dụng thực tế bị giới hạn bởi khoảng cách ngang của máy ảnh và nguồn sáng laser, và thời gian đo dài hơn, chỉ phù hợp với các phép đo khoảng cách ngắn hơn. Đối với máy ảnh tam giác laser trực tiếp mặc dù tăng góc kẹp giữa trục ánh sáng của máy ảnh và mặt phẳng laser, có thể cải thiện độ phân giải trục z, nhưng với sự gia tăng của góc theta, hiện tượng tắc quang học cũng sẽ trở nên rõ ràng hơn, đặc biệt là khi bề mặt vật thể có lồi lõm và nhấp nhô, cấu trúc này đều tồn tại sự che khuất nhất định: khu vực mà đường laser không chiếu sáng được gọi là bóng tối, khu vực mà máy ảnh không nhận được ánh sáng phản chiếu được gọi là vùng mù.
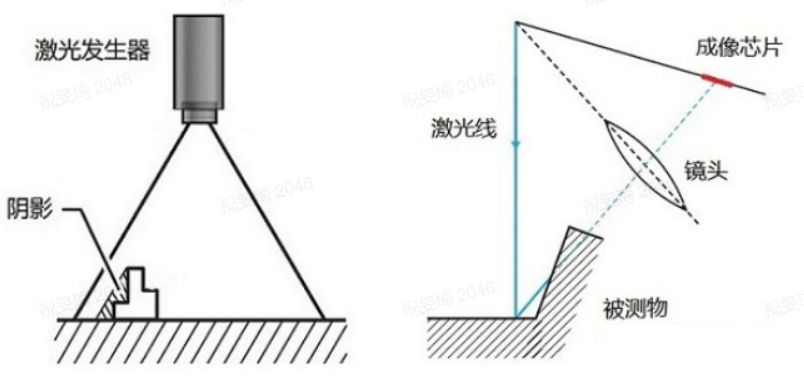
Nếu bề mặt của vật thể được đo không đồng đều, nhiều phản xạ có thể xảy ra ngoài sự che khuất quang học.
Như hình dưới đây, tia 1 là ánh sáng tới xảy ra trên bề mặt của vật thể.第1Phản xạ phụ, tia 2 là phản xạ thứ hai xảy ra trên bề mặt của vật thể bởi ánh sáng tới, hai tia này khác nhau về vị trí hình ảnh trên máy dò.

Như hình dưới đây, hai lần phản xạ của ánh sáng tới màu đỏ xảy ra trên bề mặt của vật thể, cả hai lần đều có cùng vị trí hình ảnh trên máy dò.

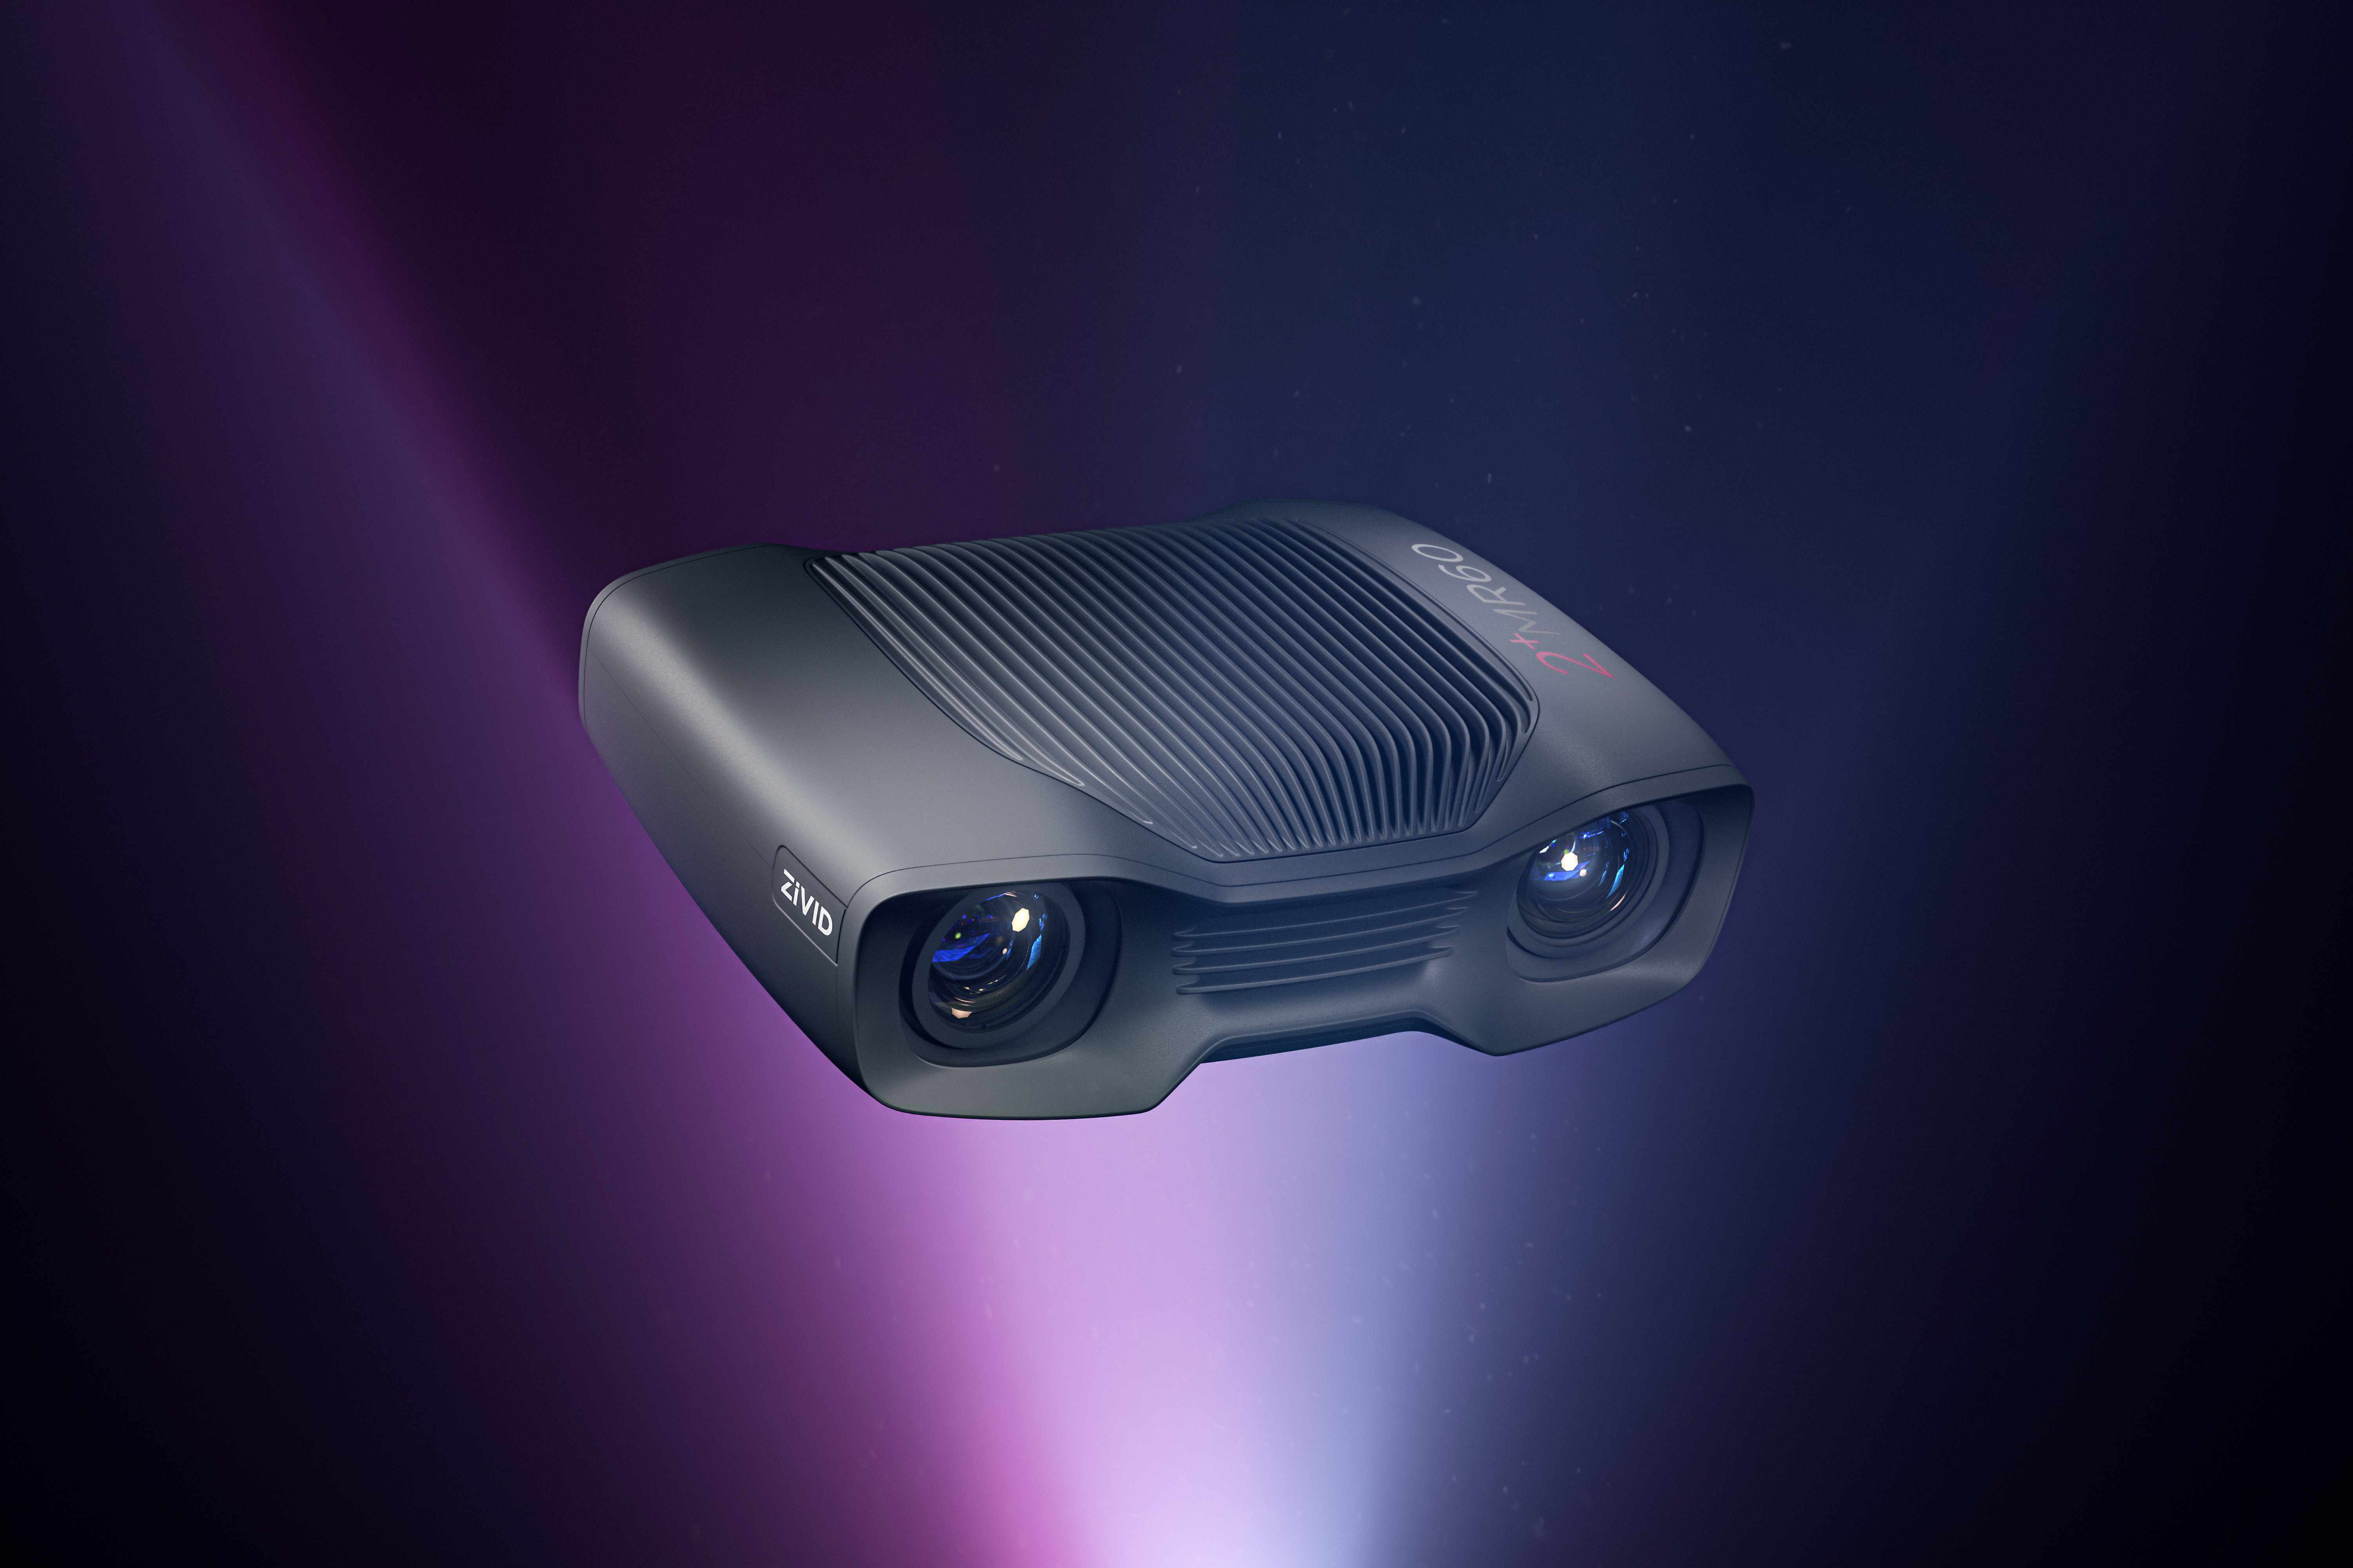
Zivid 2 + M60
Thiết bị thông minh Zivid 2+M60Là máy ảnh 3D+2D cố định robot có độ phân giải cao để yêu cầu độ phân giải, độ chính xác và chi tiếtcaoỨng dụng. Đây là sản phẩm có thể chụp được những đám mây điểm sắc nét và dày đặc nhất trong máy ảnh 3D Zivid, với độ chính xác kích thước lớn hơn 99,8% và mọi thứ đều có thể hiển thị ở dạng thật. Để phát hiện chất lượng và nhiệm vụ lắp ráp khéo léo, nó có thể dễ dàng quan sát từng chi tiết, tính năng cũng như các khiếm khuyết. Chụp những đám mây điểm tuyệt vời nhất chỉ trong 100 mili giây.
Về Trí tuệ Hạo Ai
Haohai Smart là một đại lý chuyên nghiệp của Đức ZIVID trong lĩnh vực thị giác 3D ở Trung Quốc.
Hạo Ngải thông minh tập trung cung cấp giải pháp tổng thể thị giác máy 3D, góp phần nâng cao trình độ chế tạo thông minh và nâng cấp ngành nghề của Trung Quốc!
Hiện nay, chúng tôi có một nhóm kỹ sư ứng dụng thị giác máy 3D và kỹ sư nghiên cứu phát triển thuật toán có trình độ cao, có khả năng đánh giá dự án thị giác máy hoàn chỉnh và khả năng phát triển thuật toán cốt lõi cơ bản. Giải pháp tổng thể thị giác máy 3D của chúng tôi đã được thực hiện thành công trong nhiều lĩnh vực như pin điện, ngành công nghiệp ô tô, điện tử tiêu dùng, thiết bị gia dụng màu trắng, kiểm tra đường ray và đã tích lũy được nhiều ứng dụng dự án thị giác máy 3D và kinh nghiệm phát triển phần mềm!
Haohai thông minh sản phẩm chính: 3D máy thị giác tổng thể giải pháp, bao gồm cấu trúc máy ảnh 3D ánh sáng, máy ảnh quét dây laser, cảm biến đường viền laser SICK 3D, máy ảnh TOF, hệ thống đo lường 3D độ chính xác cao, hệ thống định vị hướng dẫn thị giác, hệ thống chụp vô trật tự, vv, có thể đạt được độ phẳng, chênh lệch chiều cao, đo vị trí, phát hiện khuyết tật lõm và lồi, phát hiện đường keo, đánh bóng robot hướng dẫn thị giác, lắp ráp định vị phôi robot hướng dẫn thị giác, chụp vô trật tự phôi và các chức năng khác.