-
Thông tin E-mail
1173947150@qq.com
-
Điện thoại
13588791425
-
Địa chỉ
Phòng 1505, 10 tòa nhà thung lũng kênh đào Xà Khẩu, khu vòm thành phố Hàng Châu
Về chúng tôi
Hangzhou Langjie Measurement and Control Technology Development Co., Ltd
Hướng dẫn gỡ lỗi tại chỗ cho bộ điều khiển servo động
Ngày:2025-11-26Đọc:1
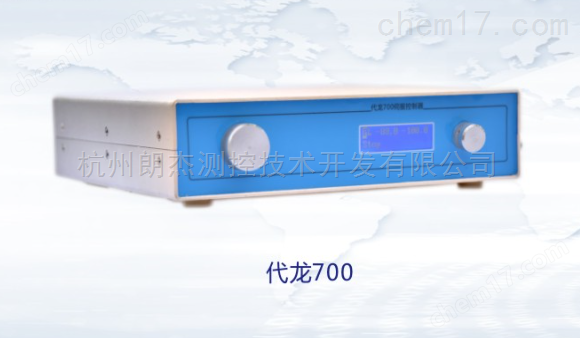
Bộ điều khiển servo độngLà đơn vị điều khiển cốt lõi của thiết bị tự động hóa công nghiệp, chất lượng gỡ lỗi của nó trực tiếp xác định độ chính xác hoạt động của động cơ và sự ổn định của hệ thống. Việc gỡ lỗi tại chỗ cần tuân theo nguyên tắc "an toàn đầu tiên, từng bước", từ kiểm tra phần cứng, cấu hình tham số đến xác minh chức năng để tạo thành vòng kín, đảm bảo bộ điều khiển và động cơ, tải chính xác để đáp ứng nhu cầu kiểm soát tốc độ và vị trí của dây chuyền sản xuất.
Chuẩn bị điều chỉnh giai đoạn đầu: Xây dựng nền tảng an ninh và phần cứng. Đầu tiên, xác nhận rằng điện áp cung cấp của bộ điều khiển phù hợp với điện áp định mức của động cơ (chẳng hạn như động cơ servo 220V tương ứng với đầu vào bộ điều khiển 220V), sử dụng vạn năng để phát hiện tính cách điện của đường dây điện và tránh nguy cơ ngắn mạch. Thứ hai, kiểm tra hệ thống dây điện của động cơ và bộ điều khiển - đường tín hiệu mã hóa cần phân biệt giai đoạn A, B, Z, đường dây điện đảm bảo trật tự pha U, V, W là chính xác, thời điểm buộc của thiết bị đầu cuối dây phù hợp với đặc điểm kỹ thuật (thường là 0,8-1,2N · m), để ngăn chặn sự hư hỏng dẫn đến hoạt động bất thường. Cuối cùng kết nối với phần mềm gỡ lỗi, thiết lập kết nối giao tiếp giữa bộ điều khiển và máy tính (giao tiếp Ethernet hoặc RS485 được khuyến khích).
Cấu hình tham số cốt lõi: Đạt được sự phù hợp của bộ điều khiển với động cơ. Bước đầu tiên thực hiện tự chỉnh sửa các thông số động cơ, trong chế độ điều chỉnh tự động của bộ điều khiển, hệ thống tự động xác định mô hình động cơ, tốc độ định mức, điện trở phần ứng và các thông số cơ bản khác, tạo ra mô hình điều khiển phù hợp, nếu tự chỉnh không thành công cần nhập các thông số tên động cơ bằng tay (chẳng hạn như dòng điện định mức, hệ số công suất). Bước thứ hai cấu hình chế độ điều khiển, chế độ điều khiển vị trí cần thiết lập tỷ lệ bánh răng điện tử (phù hợp với độ phân giải của bộ mã hóa động cơ và hướng dẫn xung tải), chế độ điều khiển tốc độ cần thiết lập nguồn hướng dẫn tốc độ (khối lượng tương tự hoặc giao tiếp) và giới hạn tốc độ, chế độ điều khiển mô-men xoắn cần đặt trước mô-men xoắn đầu ra lớn nhất để tránh quá tải.
Tối ưu hóa hiệu suất động: Cải thiện độ chính xác và ổn định hoạt động. Theo dõi đường cong hoạt động của động cơ bằng phần mềm gỡ lỗi, nếu rung khởi động xảy ra, cần tăng tỷ lệ vòng vị trí (tham số P) và giảm thời gian tích hợp (tham số I); Nếu xuất hiện siêu âm thì ngược lại. Tối ưu hóa vòng tốc độ đòi hỏi phải tập trung điều chỉnh tỷ lệ tăng và vi phân tăng (tham số D) để đảm bảo quá trình chuyển đổi của động cơ từ tĩnh sang tốc độ định mức diễn ra trơn tru và không dao động tốc độ. Đối với các thiết bị có độ chính xác cao (chẳng hạn như máy CNC), chức năng "điều khiển chuyển tiếp" cần được bật để bù cho quán tính tải ảnh hưởng đến độ chính xác của vị trí, để lỗi định vị được kiểm soát trong vòng ± 0,01mm.
Kiểm tra chức năng và kiểm tra an toàn: mô phỏng kiểm tra điều kiện làm việc thực tế. Giai đoạn thử nghiệm không tải, vận hành động cơ ở chế độ vị trí, tốc độ, mô-men xoắn tương ứng, kiểm tra tính nhất quán của màn hình hiển thị tốc độ quay với tốc độ quay thực tế (được hiệu chuẩn bằng đồng hồ đo tốc độ), xác nhận chuyển đổi đảo ngược tích cực mà không có caton. Kiểm tra tải cần truy cập vào tải sản xuất thực tế, mô phỏng điều kiện làm việc tải tối đa chạy trong 30 phút, theo dõi dòng đầu ra của bộ điều khiển, tăng nhiệt độ động cơ (bình thường ≤60K), đảm bảo không có báo động quá tải. Kiểm tra an toàn tập trung vào việc xác minh chức năng dừng khẩn cấp - sau khi kích hoạt tín hiệu dừng khẩn cấp, động cơ cần dừng trong vòng 100ms,Bộ điều khiển servo độngCắt đầu ra và khóa để ngăn chặn sự khởi động ngẫu nhiên.
Gỡ lỗi kết thúc: lưu tham số và ghi chép tài liệu. Sau khi tất cả các tham số được cấu hình, thực hiện thao tác "lưu tham số" (một số bộ điều khiển cần được lưu khi tắt nguồn), ngăn chặn việc mất tham số. Ghi lại dữ liệu gỡ lỗi, bao gồm mô hình động cơ, bảng tham số điều khiển, ảnh chụp màn hình đường cong hoạt động và phương pháp xử lý bất thường, tạo thành báo cáo gỡ lỗi. Việc dọn dẹp hiện trường được thực hiện cuối cùng, sắp xếp hệ thống dây điện và đánh dấu số đường dây để đảm bảo việc bảo trì tiếp theo thuận tiện. Cần lưu ý: Nếu có báo động điều khiển (chẳng hạn như quá dòng và quá áp) trong quá trình gỡ lỗi, bạn nên dừng kiểm tra ngay lập tức, ưu tiên kiểm tra các vấn đề như kháng tải, cài đặt thông số sai và tránh chạy thiết bị bị hỏng.